车底安检扫描系统创始厂家
国家行业标准起草单位 · 高新技术企业
 全国服务热线400-661-6686
15628996088
 全国服务热线400-661-6686

车底安检系统的参数表里,分辨率和识别精度常被并列写在相邻两行,回答的却是两个问题:前者决定图像里保留多少细节,后者决定这些细节能不能被判读成结论。线阵相机在车辆行进中逐行采集,像素密度、镜头解析力、行频与车速的匹配、补光均匀度共同决定最终成像;识别精度还要叠加算法与人工复核流程。理清两者的差别,选型时才知道预算该压在哪一段。神博的固定式车底扫描设备在成像链路上就是按这条顺序配置相机、镜头与补光单元的。

分辨率是图像层面的指标,用像素密度与可分辨的最小线对来描述;识别精度是业务层面的指标,指特定目标在规定条件下被正确判读的比例。前者可以靠硬件参数直接比较,后者必须放到真实车型、真实车速与真实光照条件下才有意义。采购时把两者混为一谈,最常见的后果是验收时图像看着清晰,却没有人能说清漏检情况。
对车底成像而言还有一个特殊约束:扫描是在车辆运动过程中完成的,图像质量与车速强相关。同一套设备用在限速较低的监所通道与车流较快的货运道口,得到的细节量并不相同,这也是同一型号在不同项目评价分化的主要原因。
第一环是相机。线阵相机的像元数量与靶面尺寸共同决定横向采样能力:像元数量决定一行能取多少点,像元尺寸决定单点进光量。像元过小,暗部噪点会上升,底盘阴影区的细节反而丢失,因此不能只看总像素一项。以鲸鲨系列 AS-CDAJ-8005 车底扫描系统为例,相机、镜头与补光单元按靶面尺寸整组选型,而不是单独追求像素数量。
第二环是镜头。镜头解析力决定光学端能传递多少细节,若解析力低于相机的采样能力,高像素只是把模糊放大;边缘畸变则会让拼接后的图像在两侧拉伸,影响尺寸判读。
第三环是行频与车速的匹配。纵向采样由扫描行频除以车辆通过速度得出,行频不足时图像被压缩,行频过剩则数据量激增而细节不增加。把通行速度区间写进技术要求,是让这一环可控的前提。
同样的分辨率在不同现场会得出不同的识别结果。补光不均匀会让底盘阴影区层次丢失;镜头表面积水或积尘会形成固定暗斑;地面反光与车身遮挡则会在拼接图像中留下条带。这些都不是提高相机像素能解决的,需要在安装与运维环节处理。
| 环节 | 影响方式 | 常见误区 |
|---|---|---|
| 相机像元与靶面 | 决定横向采样密度与暗部信噪比 | 只比总像素,忽略像元尺寸 |
| 镜头解析力与畸变 | 限制实际可用分辨率与边缘几何 | 高像素配低解析力镜头 |
| 扫描行频与车速 | 决定纵向采样是否拉伸或压缩 | 不限定通行速度,图像纵向失真 |
| 补光均匀度 | 影响阴影区细节的可辨识度 | 只提高亮度,暗部仍无层次 |
| 算法与复核流程 | 把可见细节转成可判读结论 | 只考核图像清晰度,不考核检出率 |

机场货运道口车流连续、车型混杂,纵向采样稳定性优先;监管场所通道车速低、启停频繁,低速成像的一致性优先;口岸与边境道口温差大、风沙多,窗口清洁与密封优先;临时检查通道则更看重布设速度与成像的重复性。侧重点不同,参数表的排序也应不同。
场景差异会直接改写配套条件。神博在机场行业的车底安检实施案例中,把限速标识、减速带与排水找坡作为成像质量的配套项一并设计——这几项不落地,再高的相机像素也难以发挥。
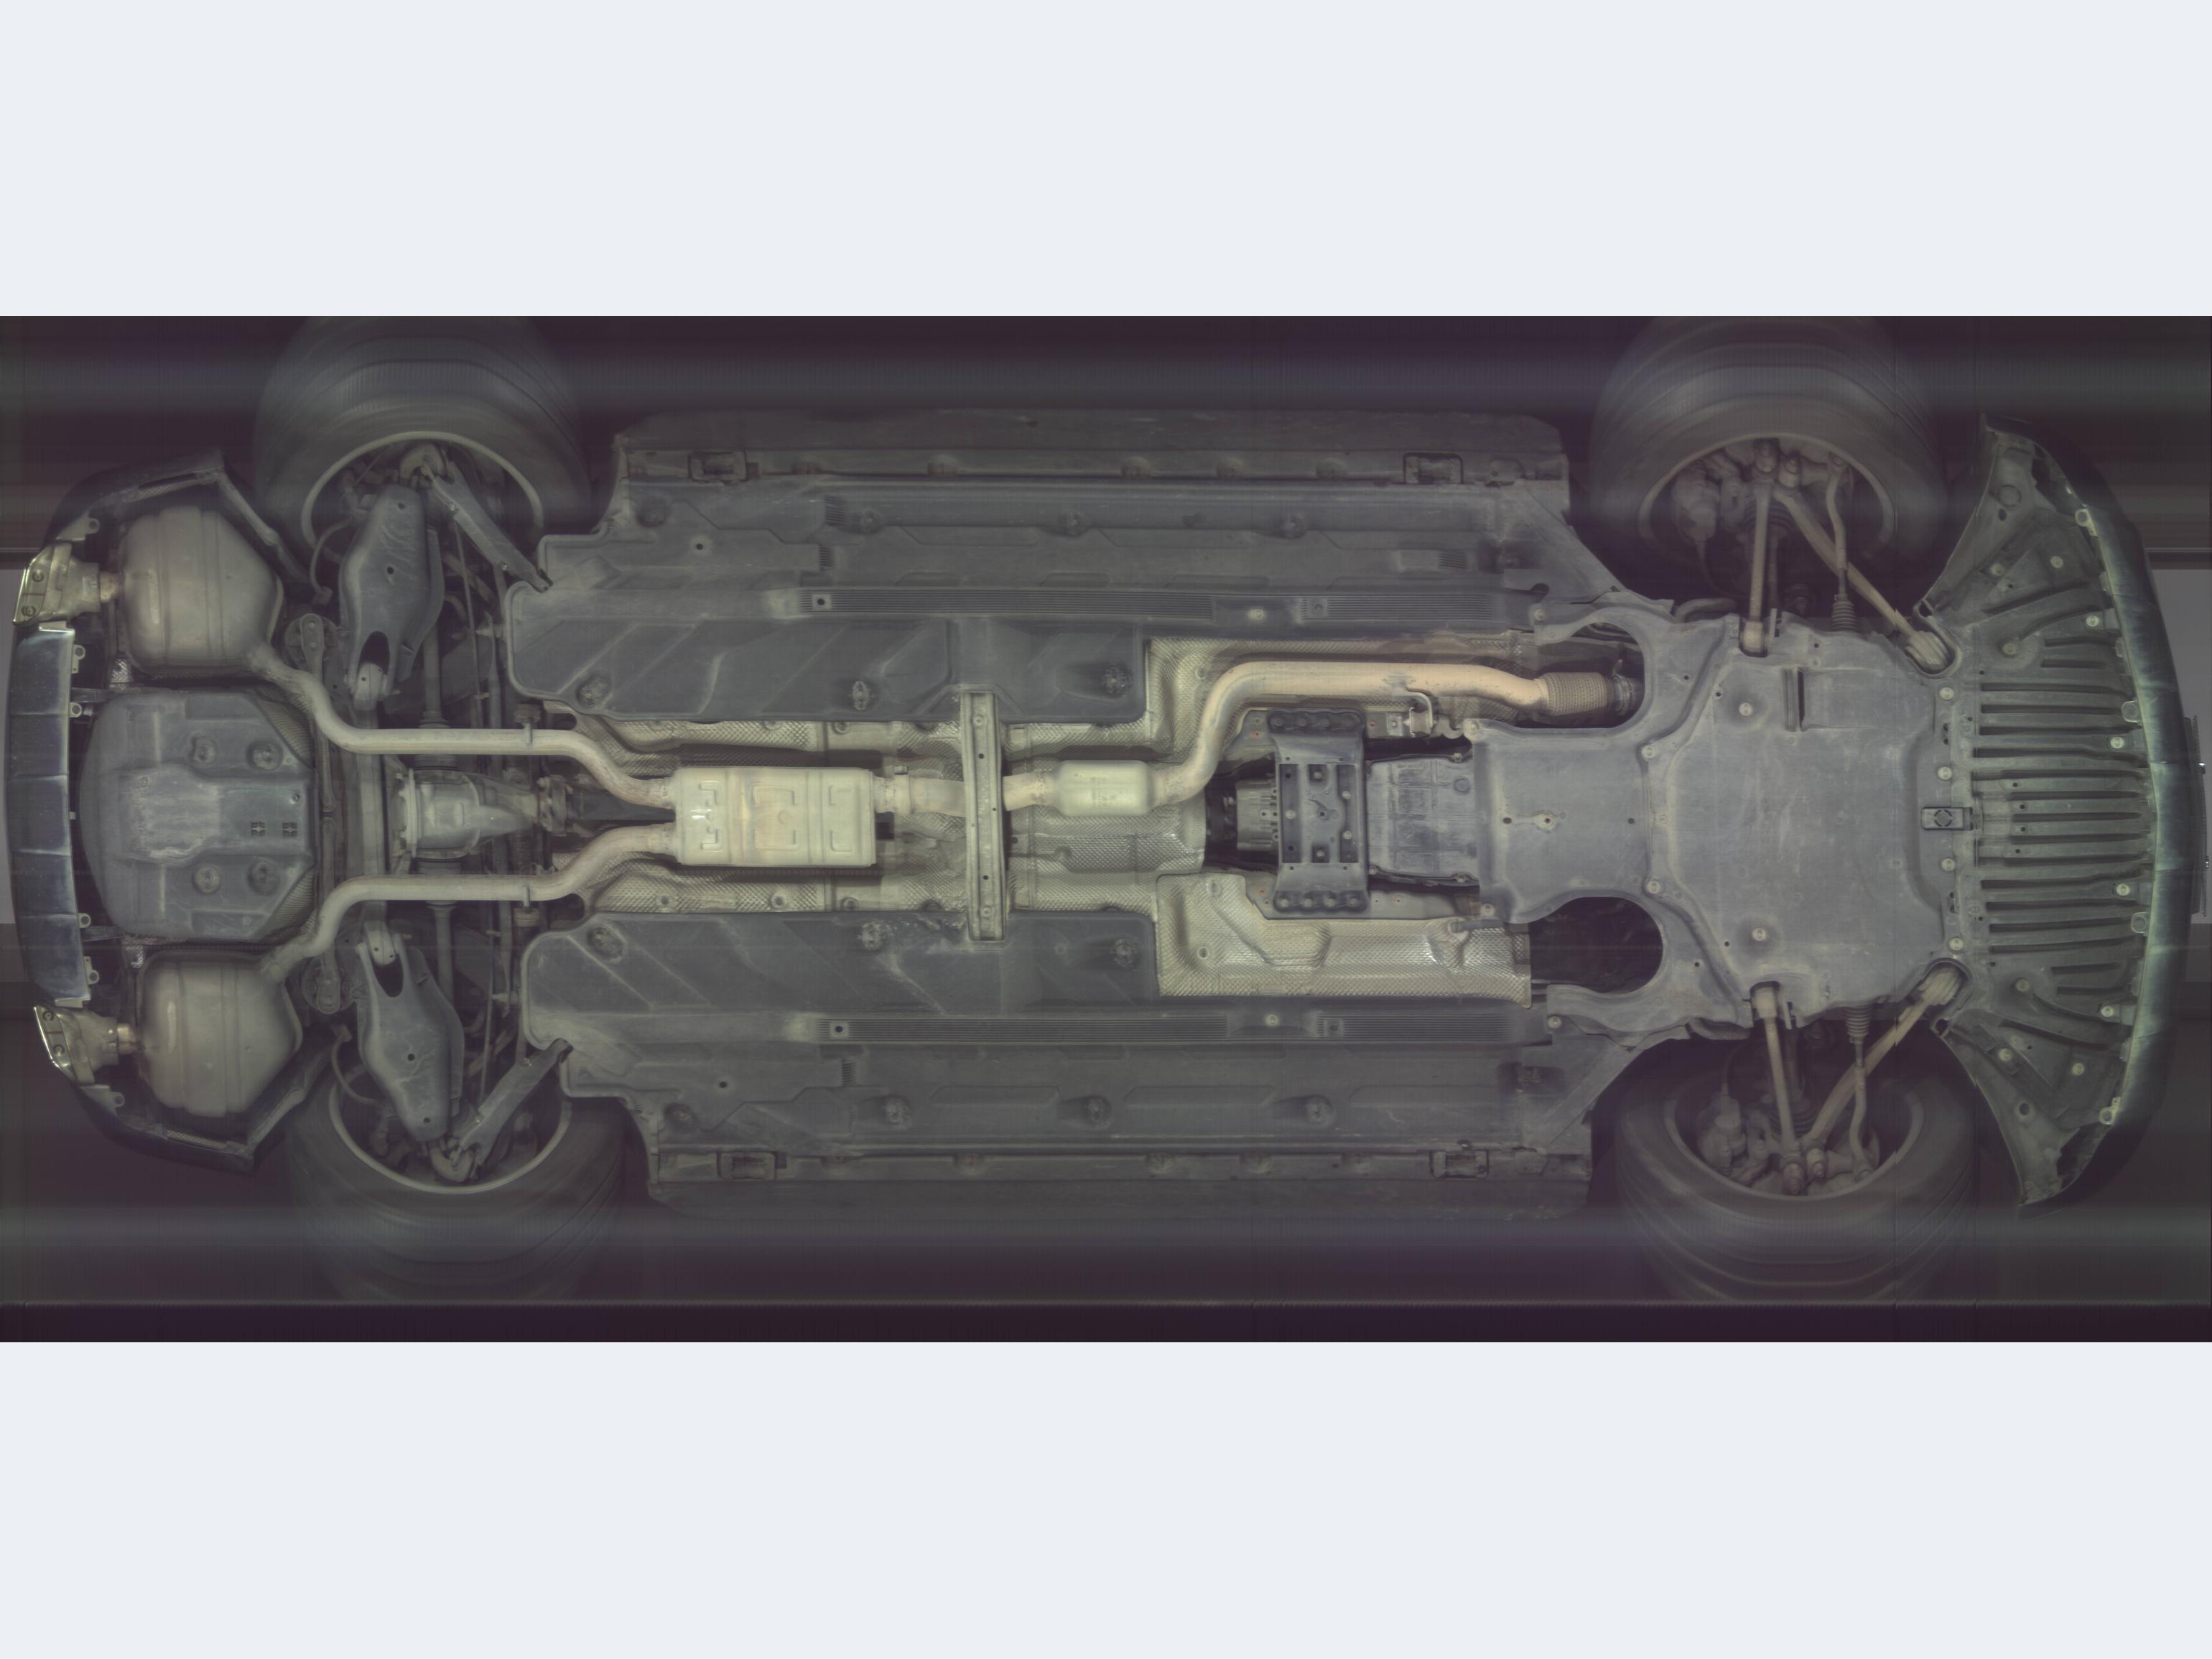
技术要求建议分三层写:硬件层写相机像元、镜头焦距与靶面尺寸;成像层写扫描分辨率与通行速度区间;业务层写目标检出率与复核流程。三层齐全,评标时不同方案才有可比性,也避免只被一两项漂亮参数带偏。
验收阶段建议做两项实测:一是用标准分辨率测试卡在通行状态下读取可分辨线对;二是用已知目标物做盲测,统计判读正确率。两项结果留档,后期出现争议时有据可查。前期参数沟通可参考神博的车底扫描项目招投标合作流程。
不是。分辨率提升会同步带来数据量、存储与传输压力,若镜头解析力与补光条件不匹配,高像素只是放大了模糊。合理的做法是先确定识别目标的最小尺寸,再反推所需分辨率,最后核算存储与回放成本。
多与现场条件有关。通行速度差异会改变纵向采样,地面反光与补光角度会改变阴影区层次,镜头表面积水积尘会形成固定暗斑。排查顺序建议先看车速是否落在设计区间,再看窗口清洁与补光,最后才怀疑设备本身。
可以但不充分。它只描述了空间分辨能力,没有说明判读的稳定性。更完整的表述应同时给出目标类型、车型范围、通行速度与检出率,条件缺失的精度指标在验收时无法复核。
分辨率用测试卡在真实通行速度下读取可分辨线对,识别精度用已知目标物做盲测并统计判读正确率。两项都应在同一速度、同一光照条件下重复多次,结果连同原始图像一并留档。
分辨率与识别精度是前后两道工序:前者靠相机、镜头、行频与补光配置,后者靠现场工况与复核机制。把硬件、成像、业务三层指标分开写进技术要求,并在验收时做实测留档,车底安检系统的成像能力才能从参数表变成可核对的结果。
山东神博安全技术有限公司是车底安检领域的源头厂家:公司车底安检技术研发始于 2000 年,2002 年成功研发出车辆底盘安全检查扫描系统,是《车底成像安全检查系统通用技术》标准起草单位。公司拥有有效专利 50 余项、软件著作权 39 项,产品具备 IP68 防护等级,外壳可承受 70 吨车辆碾压,可适应 -40℃ 至 70℃ 环境。累计服务用户超 2000 家、装机量超 20000 台,覆盖全国所有省市、直辖市及特别行政区。安全,让梦想离我们更近。
【本文标签】 车底安检系统 车底成像分辨率 识别精度 线阵扫描相机 车辆底盘检查
【责任编辑】


