车底安检扫描系统创始厂家
国家行业标准起草单位 · 高新技术企业
 全国服务热线400-661-6686
15628996088
 全国服务热线400-661-6686

查验通道上车流不断,前后车间距不足时,最容易出现的问题是串图:两辆车的底盘成像连成一张,报警与留证说不清对应哪辆车。判断一套车底检查扫描系统的连续过车能力,看三个环节:触发分离、图像归属、值守引导。三个环节都稳,高峰时段的检查秩序才不会乱。

早高峰、任务高峰、节前例行检查,通道入口排队一长,前车刚走后车就贴上来。间距被压缩到一两米时,感应区内前后车同时出现,采集成像从一车变成一段。这段图像里有前车的车尾,也有后车的车头,判读端调出图来,无法把底盘异常准确判给某辆车。
串图的后果不止判读困难。报警记录要写车辆信息,留证图像要进台账,归属一乱,复核与追责都失去依据。高峰时段的通道管理,核心就是保证一车一图,固定式车底安检系统的采集逻辑围绕这一点设计。
线阵扫描成像是逐行采集,车辆通过时图像按行累积。采集要有明确的起点与终点,起点与终点靠触发信号划定。触发信号常见三类:地感线圈、红外对射、视频识别。三者在连续过车场景下的分离能力并不相同。
| 触发方式 | 分离依据 | 跟车过近时的表现 |
|---|---|---|
| 地感线圈 | 感应区内金属占用状态 | 前后车同时占用感应区,占用不中断,难以切分 |
| 红外对射 | 光束遮挡的起止时刻 | 两车间隙过小时遮挡连续,两车被当成一段 |
| 视频识别 | 画面内车辆轮廓与间隙 | 可按轮廓间隙切分,依赖光照条件与算法稳定性 |
工程上的通行做法是联合触发:地感给出占用状态,视频识别补充车辆轮廓与间隙,两者结合判定前车已离开、后车进入。神博AS-CDAJ-8002 车底安检扫描系统按此逻辑组织采集时序,占用未结束不开启下一车采集,从源头减少串图。
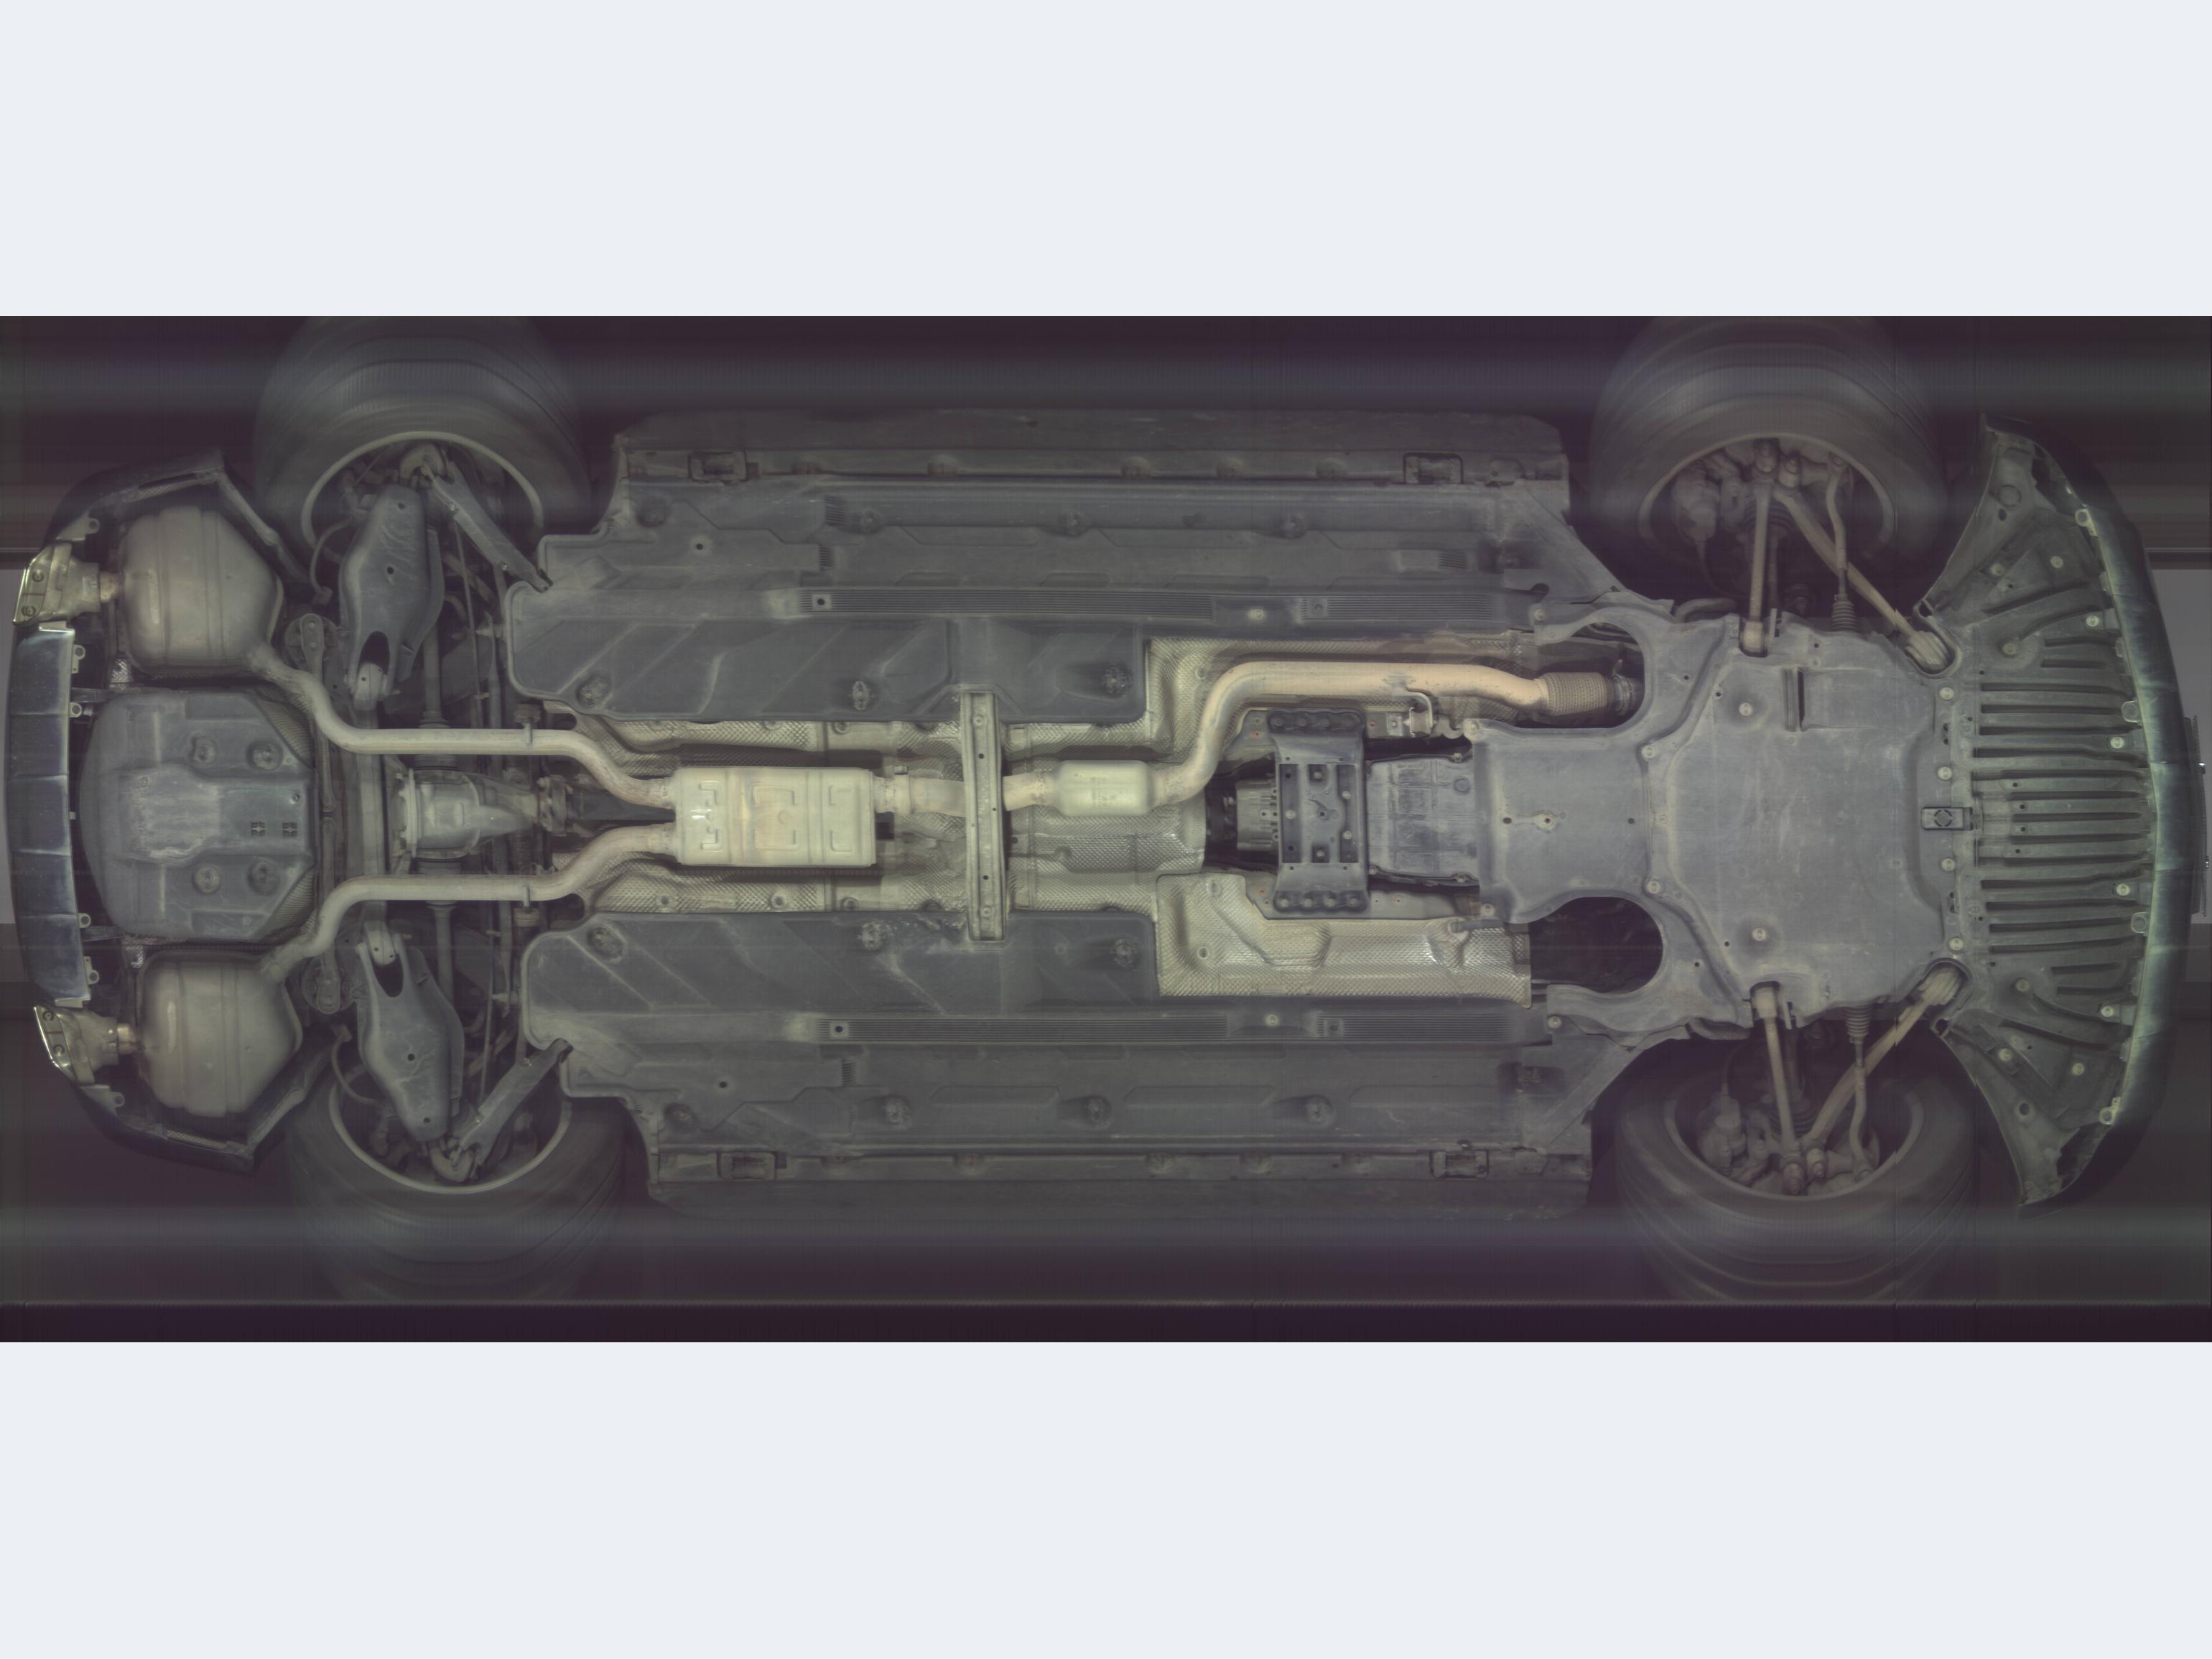
触发分离解决采集边界,图像归属解决判给谁。做法是把采集时间线与车牌识别时间线对齐:车牌识别记录车辆通过时刻,采集成像记录图像起止时刻,两条时间线按先后绑定,每张底盘图落到具体车牌上。
绑定之后仍有兜底环节。两车时间线重叠、车牌识别漏识时,值守员调出原始图像序列,人工切分并复核两车底盘,重新归档并记录处理过程。车底检查扫描系统的值守端为此提供图像回放与按时间检索功能,复核操作全程留痕,处理结果可追溯。

设备给出判定边界,秩序靠值守执行。三个做法经过验证:一是在通道入口前画停止线,前车未离开感应区时后车在线外等候;二是用信号灯或道闸联动控制放行节奏,绿灯亮起再起步;三是高峰时段分批放行,把连续车流切成有间隙的小组。
车速同样影响成像质量。匀速低速通过,图像行进与车速匹配,细节稳定;忽快忽慢通过,图像可能出现拉伸。固定通道满负荷时,可用车底检查机器人做机动复检分流,把临时抽检车辆引到通道外完成检查。已交付道口的值守方案,可参考经典案例总览中的实施记录。
系统按感应区占用状态判定。占用未结束时不会开始下一车采集,后车图像不会被立即生成。值守端应同步引导后车退回停止线外等候,避免两车同时挤进感应区。
调出原始图像序列,按车牌识别时间线人工切分,分别复核两车底盘图,重新归档并记录处理过程。切分后的两张图分别绑定各自车牌,报警与留证记录同步修正。
不能立即检查。应先处置前车,指挥其驶离感应区,再放行后车。若前车因故障无法移动,可改用移动式设备或车底检查机器人在通道外完成后车检查。
保持匀速低速通过,并与前车留出一辆车的间隙。车速忽快忽慢会造成图像拉伸,车距不足会触发串图兜底流程,两者都会增加复核工作量。
连续过车考验车底检查扫描系统的判定边界与现场秩序的配合。触发分离守住采集的起点与终点,车牌绑定把每张图落到具体车辆,值守引导则负责保持车距与放行节奏。三件事做到位,高峰时段一车一图不断档,报警复核与留证台账才有可信的数据基础。
山东神博安全技术有限公司是车底安检领域的源头厂家:公司车底安检技术研发始于 2000 年,2002 年成功研发出车辆底盘安全检查扫描系统,是《车底成像安全检查系统通用技术》标准起草单位。公司拥有有效专利 50 余项、软件著作权 39 项,产品具备 IP68 防护等级,外壳可承受 70 吨车辆碾压,可适应 -40℃ 至 70℃ 环境。累计服务用户超 2000 家、装机量超 20000 台,覆盖全国所有省市、直辖市及特别行政区。安全,让梦想离我们更近。
设备形态、通道尺寸、成像方式与判定策略均可按现场道口条件、通行车型与环境工况定制,支持与既有道闸、车牌识别及管理平台对接,并可提供现场勘查、方案设计、安装调试指导与操作培训。作为行业标准起草单位,神博可将使用方的技术要求落到可量化、可核验的指标上,为编制招标技术规格书、技术参数建议值与验收标准提供口径依据,并出具标准起草证明、专利与软著清单、第三方产品检测报告等资质支撑材料。
【本文标签】 车底检查扫描系统 车底扫描系统 车底扫描设备 连续过车
【责任编辑】


