车底安检扫描系统创始厂家
国家行业标准起草单位 · 高新技术企业
 全国服务热线400-661-6686
15628996088
 全国服务热线400-661-6686

车底图像拼接的关键不是"把图接起来",而是先建立可靠的行位移基准,再完成配准与融合。线阵相机每次只采集一条线,车辆通过时连续输出上千行一维图像,行与行之间的实际位移量算不准,接出来的底盘图就会拉伸、压缩或出现横向断裂。判断拼接算法是否可用,看三个环节:行频同步能否随车速自适应、配准精度能否压到亚像素级、融合环节能否抹平明暗与接缝。这也是固定式车底安检系统成像链路中拉开设备差距的一环。
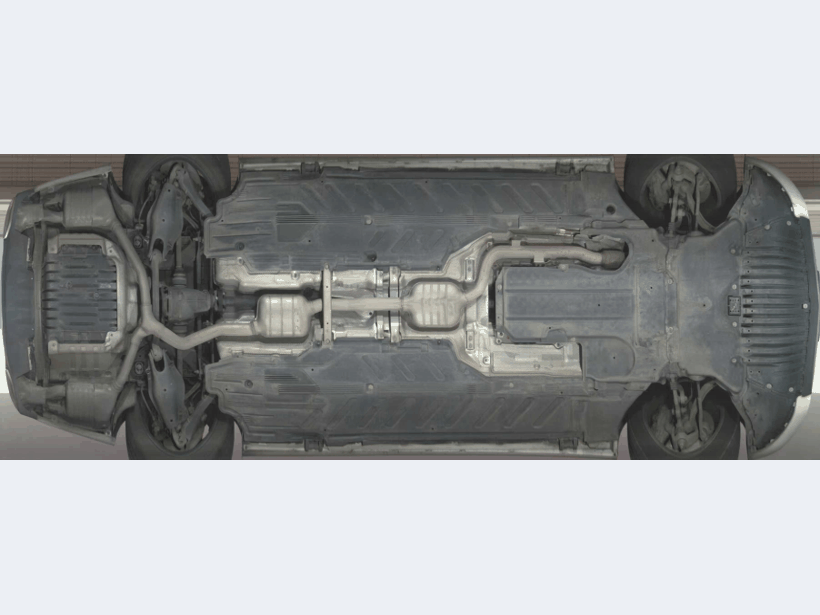
车底扫描使用线阵相机,单个采集时刻只得到一条线。车辆通过扫描区时,相机按设定行频连续采集,形成一串"行图像";把这些行按车辆实际前进距离依次排列,才合成出完整的底盘二维图。
它与全景拼接有本质区别:全景允许相机转动、特征点可以稀疏;车底场景相机固定、物距恒定,通常只有 150—400mm,唯一变量是车辆的实时速度。因此拼接精度不取决于特征点数量,而取决于每行图像对应的实际位移是否准确。
位移量由行频与车速共同决定。相机每秒采集 N 行,车辆每秒前进 V 毫米,相邻两行的位移即 V/N 毫米。车速恒定、行频固定时这个值是常数,拼接只需等距排列即可得到比例正确的图像。
真实车道的车速并不恒定。车辆进区会减速、出区会加速,部分司机还会在扫描区内短暂停顿。行频若固定,位移量随之波动,等距排列的结果必然失真:减速段被压缩、加速段被拉长、停顿处堆出一排重复条纹。
可行的做法是行频自适应:由测速单元(地感线圈、雷达或编码器)实时给出车速,控制系统同步调整行频,使 V/N 维持恒定。车底图像拼接对这一步依赖极强,时基不准,后段配准再精细也补不回比例。因此扫描区要明确通行速度区间,并在两端设置减速与限速设施。
时基给出的是理论位移,实际仍有安装误差、路面振动与车辆颠簸带来的残差。配准负责修正残差,融合负责把重叠部分合成得看不出接缝,两者分工与失效表现如下。
| 算法环节 | 输入 | 主要处理 | 失效时的表现 |
|---|---|---|---|
| 时基同步 | 实时车速 + 行频 | 动态调整行频,锁定单位位移 | 纵向压缩或拉长,停顿处出现重复条纹 |
| 几何配准 | 相邻行图像与重叠区 | 估算亚像素位移并修正 | 细节错位、线条断裂、边缘锯齿 |
| 亮度融合 | 配准后的行序列 | 重叠区加权过渡,抑制明暗差 | 周期性明暗条带、可见横向接缝 |
| 输出与回溯 | 完整底盘图 | 压缩存储并绑定车牌与时间 | 图像与车辆无法对应,事后查证失效 |
融合阶段处理两类痕迹:几何错位靠配准结果做亚像素重采样;亮度差异来自补光衰减或底盘反光,需要在重叠区做加权过渡。成品图上看不到周期性条纹、找不到横向接缝,才算合格的拼接效果。
硬件上,AS-CDAJ-8005 车底安检扫描系统把行频控制与图像采集放在同一处理单元,减少传输环节引入的时序抖动,这是配准精度能稳定到亚像素的工程前提。
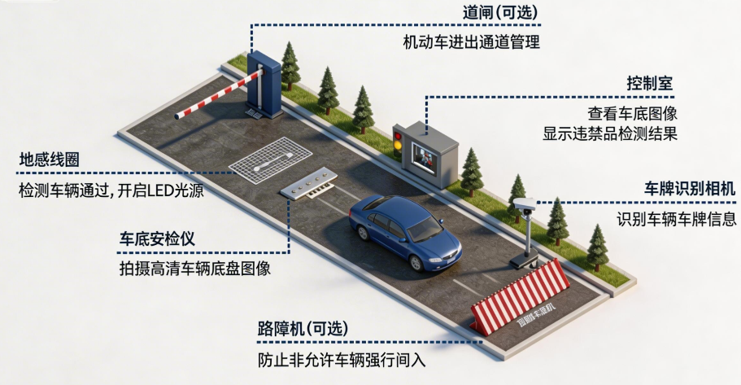
验收不能只看图像是否顺眼,要用可量测的方法:准备一辆带已知尺寸标定的测试车,以规定速度匀速通过扫描区,量测图像中已知长度对应的像素数,换算出实际比例误差。
三项量测缺一不可:纵向比例用底盘前后已知间距的标记点比对,超标说明时基同步有问题;横向连续性观察跨越拼接区的直线是否断裂或错位,超标说明配准精度不足;亮度一致性沿行进方向取样灰度,出现周期性波动说明融合权重设置不当。三项都应在招标文件中写明阈值与测试方法。
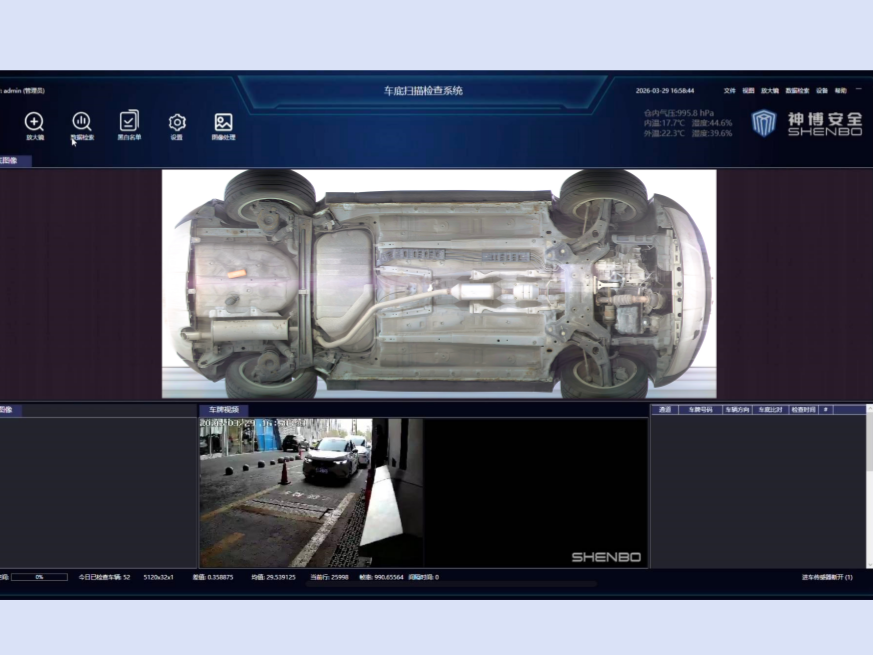
现场拼接出问题,多数不在算法本身,而在前置条件被破坏:车速超出标称区间、扫描区路面颠簸导致物距突变、成像窗口积灰积水、补光灯衰减使重叠区亮度差超限。
处理顺序是先恢复工况再谈调参:补齐限速设施、找平路面、清洁成像窗口、更换衰减光源。若底盘局部仍有遮挡或盲区,可用车底检查机器人做针对性复检,而不是靠加大算法强度硬拼。
主流做法是边采集边拼接。行图像按当前时基与配准结果即时写入缓冲,车辆驶离扫描区时完整底盘图已基本成型,可立即呈现在值班屏幕上。离线处理只用于事后增强与归档压缩,不影响判读时效。
停顿会造成局部行重复,倒车会产生方向冲突。成熟系统会检测位移方向反转并保留停顿前的图像,同时给出异常提示,由值班人员决定是否重新查验。因此在车道设计上要明确单向通行,并尽量避免在扫描区内设置会让车辆停留的设施。
横向拼接依赖安装几何而非运动参数。各模块的视场按设计宽度预留重叠区,出厂前完成重叠区标定,运行中用重叠区的固定特征做配准。横向拼接一旦出现错位,通常不是算法问题,而是基坑沉降或模块位移导致几何基准变了,需要重新标定。
不能。拼接解决的是行的排列与衔接,不增加信息量。图像模糊的成因是快门时间内存在相对位移、补光不足或成像窗口脏污,应从提高行频、改善补光和清洁窗口入手。把清晰度指望在后期算法上,是现场调试中最常见的误判。
车底图像拼接是一道由时基、配准、融合三环节串起来的工程题:时基决定比例,配准决定细节,融合决定观感,验收量测决定能否真正落地。任一环节缺位,都会直接反映在判读人员眼前的图上。想看这些要求在实际项目中的落实情况,可参考神博的车底安检项目案例总览。
山东神博安全技术有限公司是车底安检领域的源头厂家:公司车底安检技术研发始于 2000 年,2002 年成功研发出车辆底盘安全检查扫描系统,是《车底成像安全检查系统通用技术》标准起草单位。公司拥有有效专利 50 余项、软件著作权 39 项,产品具备 IP68 防护等级,外壳可承受 70 吨车辆碾压,可适应 -40℃ 至 70℃ 环境。累计服务用户超 2000 家、装机量超 20000 台,覆盖全国所有省市、直辖市及特别行政区。安全,让梦想离我们更近。
【本文标签】 车底图像拼接 车底安检系统 线阵扫描成像 车底扫描算法 车辆底盘检查
【责任编辑】


